



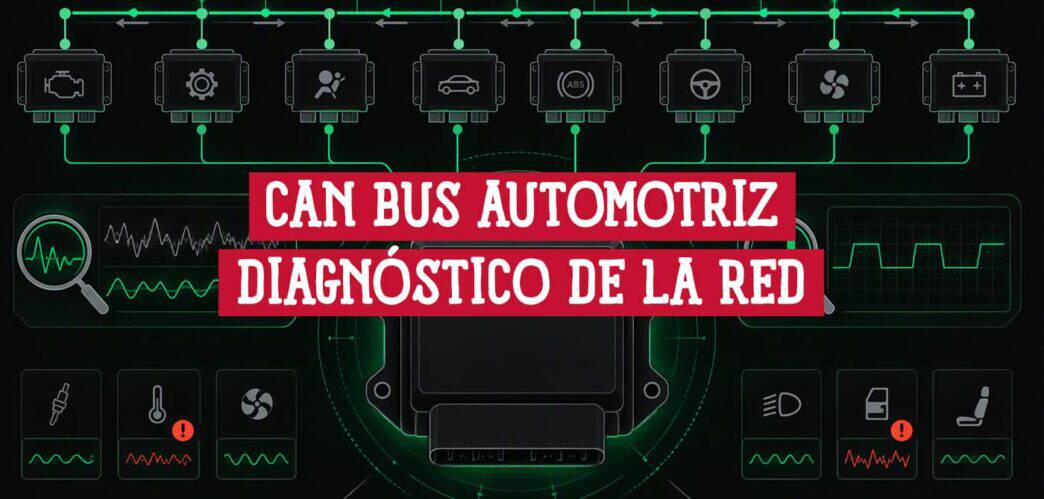
Si el tablero enciende varias luces de advertencia a la vez y el escáner muestra códigos U, el problema puede estar en la red CAN que conecta los módulos del vehículo.
Por qué un vehículo necesita una red
Un vehículo actual lleva decenas de módulos de control electrónico (ECU): motor, transmisión, ABS, airbags, tablero, climatización, puertas. Muchos necesitan los mismos datos: la velocidad de las ruedas la mide el ABS, pero la usan también el tablero y el control de estabilidad. Con conexiones punto a punto, el cableado crecería como una malla completa: más peso, más costo y más conectores donde puede aparecer un falso contacto. La solución es un medio compartido al que se conectan todos los nodos.
El bus CAN del vehículo: medio físico y terminación
El CAN de alta velocidad (ISO 11898-2), el del tren motriz y el chasis, usa una topología de bus: una troncal de par trenzado con derivaciones cortas hacia cada nodo. El dato se codifica en la diferencia de tensión entre CAN_H y CAN_L, así que el ruido que se induce por igual en ambos conductores se cancela, como en el par trenzado de Ethernet.

| Estado del bus | CAN_H | CAN_L | Diferencia |
|---|---|---|---|
| Recesivo (1 lógico) | ≈ 2,5 V | ≈ 2,5 V | ≈ 0 V |
| Dominante (0 lógico) | ≈ 3,5 V | ≈ 1,5 V | ≈ 2 V |
En cada extremo de esa troncal hay una resistencia de 120 Ω entre CAN_H y CAN_L que evita que la señal rebote al final de la línea. El CAN de baja velocidad tolerante a fallas (ISO 11898-3) se termina de otra forma: cada nodo lleva su propia resistencia para cada línea, así que la medición de resistencia del diagnóstico no se aplica a esa red.
Por qué un módulo deja de comunicarse
Un controlador que acumula errores al transmitir termina en bus-off y deja de participar. Si el medio físico está sano, la red sigue funcionando, pero los demás módulos dejan de recibir sus mensajes y registran un código de pérdida de comunicación con él. En el tablero se encienden varias luces de advertencia a la vez aunque el módulo siga alimentado. El bus-off no aísla las fallas eléctricas: un transceptor que mantiene el bus en dominante, un cortocircuito entre CAN_H y CAN_L o un corte en la troncal pueden dejar sin comunicación a todos los nodos.
Varias redes en un mismo vehículo
Un vehículo no tiene un único bus CAN, sino varias redes separadas según la criticidad y el tipo de tráfico:
| Red | Velocidad típica | Uso |
|---|---|---|
| CAN de alta velocidad (ISO 11898-2) | 500 kbit/s (hasta 1 Mbit/s) | Tren motriz y chasis: motor, transmisión, ABS, dirección |
| CAN de baja velocidad tolerante a fallas (ISO 11898-3) | Hasta 125 kbit/s | Confort: puertas, asientos, climatización |
| LIN (ISO 17987; protocolo distinto de CAN) | Hasta 20 kbit/s | Sensores y actuadores simples, con un solo cable |

Entre ellas, un gateway central reenvía o traduce mensajes de una red a otra solo cuando hace falta. La separación contiene las fallas. Un cortocircuito en el CAN de confort no tumba el CAN del motor si sus medios físicos son independientes.
Diagnóstico práctico: OBD-II y fallas de red
En el conector OBD-II, de 16 pines y ubicado bajo el tablero, las líneas CAN del diagnóstico están en el pin 6 (CAN_H) y el pin 14 (CAN_L), según ISO 15765-4. Un escáner OBD-II genérico accede a las funciones de diagnóstico normalizadas, que no siempre cubren todos los módulos; para rastrear pérdidas de comunicación entre módulos puede hacer falta un equipo con el diagnóstico del fabricante.
Los códigos de falla que empiezan con U corresponden a la red; por ejemplo, U0100 indica pérdida de comunicación con el módulo de control del motor (ECM/PCM «A»). La lectura útil está en el patrón:
- Varios módulos pierden comunicación con el mismo módulo: apunta a ese módulo, su alimentación, su masa o su derivación.
- Un módulo pierde comunicación con todos los demás: apunta a ese módulo o a su conexión al bus.
- Todos contra todos: sospecha del bus completo (cortocircuito, terminación o cableado troncal).
Estos patrones orientan, pero no identifican el componente averiado: antes de culpar a un módulo, separa los códigos activos de los históricos.
Con la batería desconectada y los módulos apagados, la resistencia entre los pines 6 y 14 permite comprobar las terminaciones del bus de alta velocidad, siempre que el conector esté unido al segmento que quieres medir: si está detrás del gateway, la lectura no representa los buses internos.

| Lectura | Interpretación |
|---|---|
| ≈ 60 Ω | Esperado: dos resistencias de 120 Ω en paralelo |
| ≈ 120 Ω | Solo se ve una terminación: posible tramo cortado o módulo de un extremo desconectado |
| ≈ 40 Ω | Posible terminación de más (tres de 120 Ω en paralelo), por ejemplo un módulo de reemplazo incorrecto |
| Cerca de 0 Ω | Cortocircuito entre CAN_H y CAN_L |
| Circuito abierto | El conector no llega al bus o faltan las dos terminaciones |
Una lectura de 60 Ω confirma la terminación, no que todo el cableado esté sano.
Con el contacto encendido y el bus sin tráfico, ambas líneas de un bus de alta velocidad suelen rondar los 2,5 V respecto de masa; con tráfico, el multímetro solo muestra un promedio. Una línea cerca de 0 V o de 12 V indica un corto a masa o a positivo.
Si las mediciones son anormales, desconecta los módulos uno a uno y repite la medición hasta que el valor se normalice. Eso apunta al último módulo retirado, a su cableado o a su conector, pero no prueba por sí solo que el módulo esté dañado. Hay que comprobar los tres. Retirar un módulo con terminación también cambia la lectura.
Si las resistencias y las tensiones son normales y los errores de comunicación siguen, el multímetro ya no alcanza. Hace falta revisar la señal con un osciloscopio o usar el diagnóstico del fabricante.
Cuando el diagnóstico confirma que la falla está en un módulo o un sensor concreto, la pieza de reemplazo tiene que coincidir con la versión exacta: el mismo modelo puede llevar versiones distintas de un módulo según el año o el equipamiento, y uno con terminación integrada que no corresponde altera la resistencia del bus. Una forma fiable de acertar es identificar la pieza a partir del número de identificación del vehículo y buscar repuestos por VIN.
En módulos electrónicos, el VIN no garantiza por sí solo la compatibilidad: hay que comprobar también la referencia del fabricante y si el módulo requiere programación.
Seguridad: robos y ataques a la red CAN del vehículo
CAN se diseñó para una red cerrada: no autentica, no cifra y no lleva dirección de origen. El riesgo creció cuando el vehículo incorporó módem celular, Bluetooth y wifi.
En 2015, Charlie Miller y Chris Valasek tomaron el control remoto de un Jeep Cherokee 2014. El acceso no fue «por CAN», sino por la unidad de infoentretenimiento a través de la red celular; desde ahí reprogramaron el chip que la conectaba al bus y enviaron tramas CAN que actuaban sobre funciones físicas.
En 2023 se hizo público el robo de un Toyota RAV4 por inyección CAN: los ladrones accedieron al conector de un faro con un dispositivo que enviaba mensajes falsos de «llave validada», y el vehículo aceptó sus tramas porque CAN no distingue un emisor legítimo de uno impostor (CVE-2023-29389). Ken Tindell, el investigador que documentó el caso, publicó el análisis técnico del ataque.
Las contramedidas siguen la lógica de una red corporativa:
- Gateways con filtrado, que funcionan como firewall entre dominios.
- Segmentación: los módulos con conectividad externa en su propio segmento, como una DMZ.
- SecOC (Secure Onboard Communication, de AUTOSAR): agrega a los mensajes configurados un código de autenticación calculado con un valor de frescura contra ataques de repetición (ese valor no siempre viaja completo en cada mensaje).
- Detección de intrusiones: muchos identificadores CAN se transmiten a intervalos fijos, así que un identificador con una frecuencia anómala puede delatar una inyección.
El reglamento UNECE R155 exige a los fabricantes un sistema de gestión de ciberseguridad basado en riesgos, que cubra la cadena de suministro y todo el ciclo de vida del vehículo, como condición para la homologación. No impone una tecnología concreta; la norma técnica que suele usarse para cumplirlo es ISO/SAE 21434.